
실내 환경에서 이동하는 로봇의 전역적 자기 위치 추정 시스템 및 이를 이용한 전역적 자기 위치 추정 방법
전역적 자기 위치 추정,이동형 로봇,지능형 로봇
특허 도면
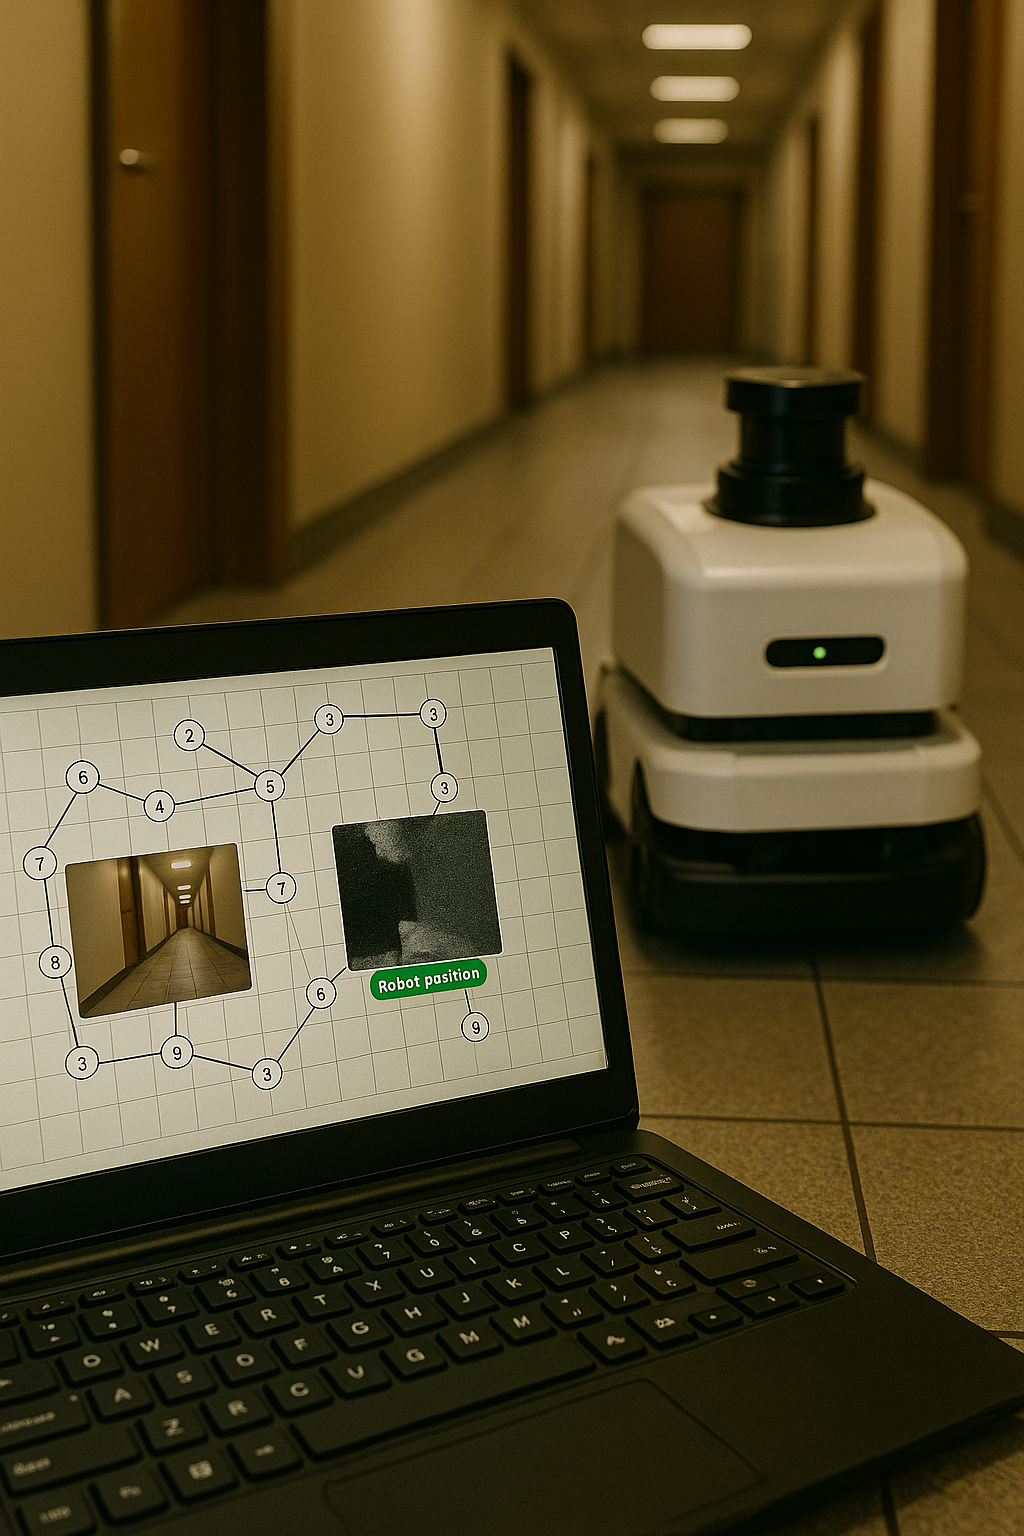
특허 등록번호: 101961171
특허 문서
기술 개요
실내 환경에서 이동하는 로봇의 전역적 자기 위치 추정 시스템 및 이를 이용한 전역적 자기 위치 추정 방법에서, 상기 로봇의 자기 위치 추정 시스템은 노드 선택부, 영상 획득부, 거리정보 획득부, 특징점 추출부, 특징 추출부, 기술자 저장부, 매칭부 및 로봇 위치 추정부를 포함한다. 상기 노드 선택부는 특정 공간 지도로부터 노드를 선택한다. 상기 영상 획득부는 상기 선택된 노드들 각각, 및 로봇의 자기 위치에서 전방향 영상을 획득한다. 상기 거리정보 획득부는 상기 선택된 노드 각각, 및 로봇의 자기 위치에서 전방향 거리 정보를 획득한다. 상기 특징점 추출부는 상기 획득된 영상에서 특징점을 추출한다. 상기 특징 추출부는 상기 거리 정보로부터 상기 추출된 특징점의 특징을 추출한다. 상기 기술자 저장부는 상기 추출된 특징을 각 노드, 및 로봇의 자기 위치에서의 공간 표상 기술자(descriptor)로 각각 저장한다. 상기 매칭부는 상기 로봇의 자기 위치에서의 공간 표상 기술자와, 상기 노드 각각에서의 공간 표상 기술자를 매칭하여 상기 로봇의 위치에 해당되는 후보 노드들을 선정한다. 상기 로봇 위치 추정부는 상기 매칭된 후보 노드들 중 가장 유사한 노드를 선택하여 상기 로봇의 위치로 추정한다.
주요 특징
본 발명은 로봇의 전역적 자기 위치 추정 시스템 및 이를 이용한 전역적 자기 위치 추정 방법에 관한 것으로, 더욱 상세하게는 실내 환경에서 이동하는 로봇이 실내 환경에서 발견되는 정보를 사용하여 스스로의 위치를 정 확하게 추정할 수 있는 로봇의 전역적 자기 위치 추정 시스템 및 이를 이용한 전역적 자기 위치 추정 방법에 관 한 것이다.