
장애물 재배치 위치 생성방법
한국과학기술연구원
10-2017-0183599
TRL 5
등록일 2025.08.10
서비스 로봇,로봇 조작 작업,장애물 재배치
특허 도면
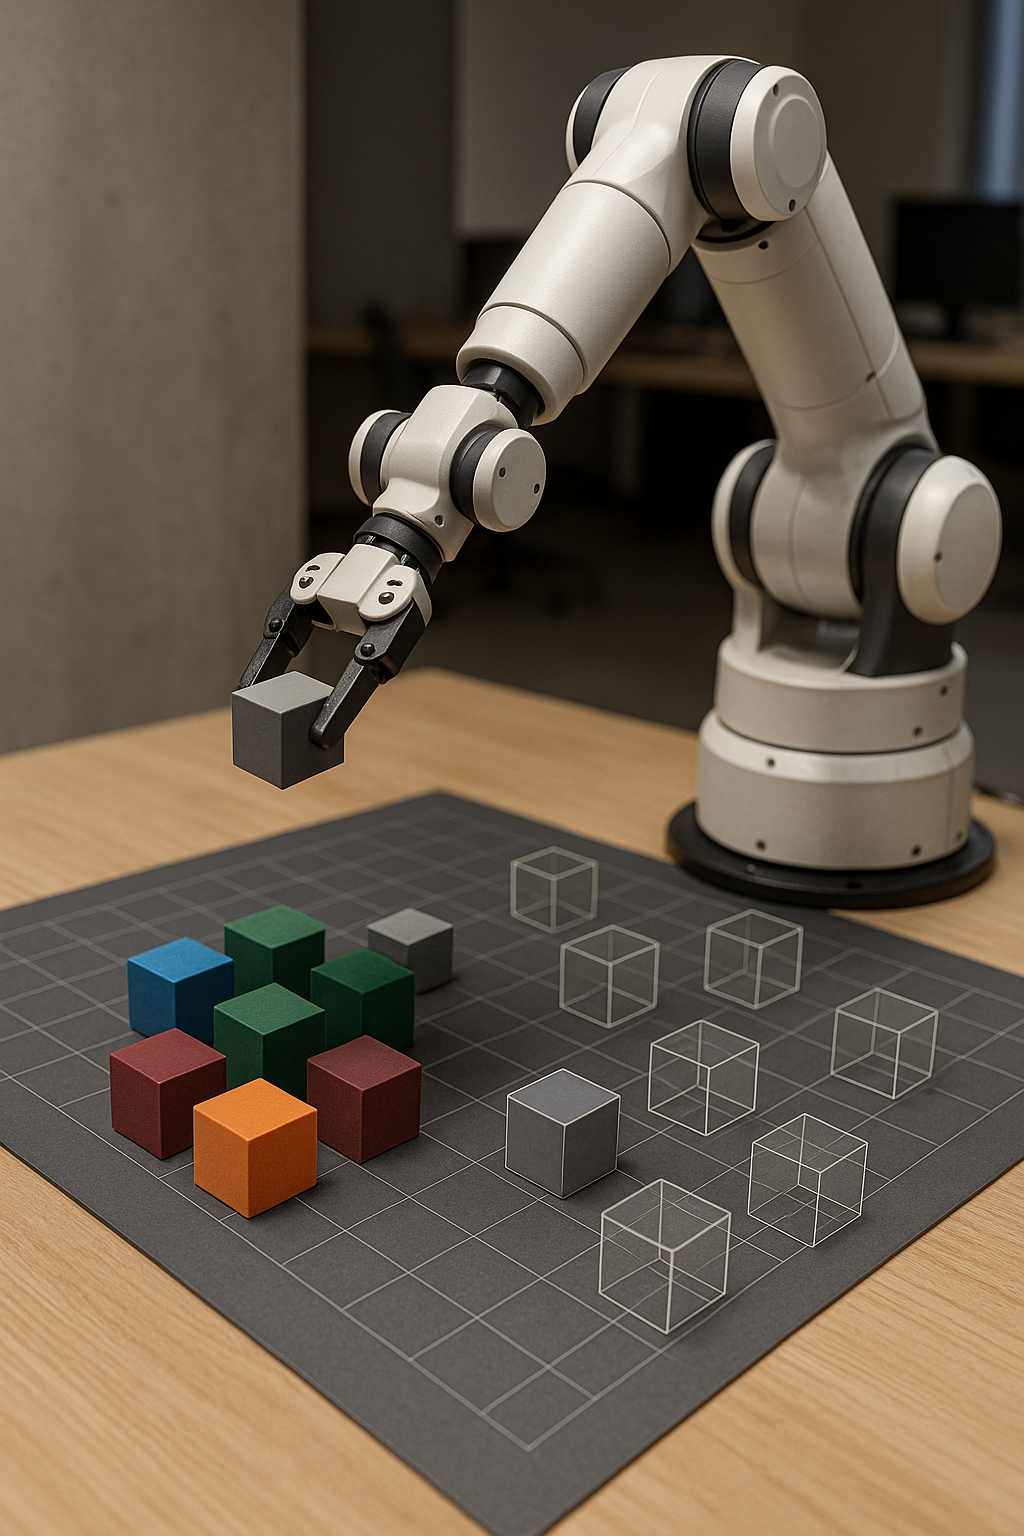
특허 등록번호: 101987274
특허 문서
기술 개요
장애물 재배치 위치 생성방법은 로봇, 상기 로봇이 파지할 목표 물체, 및 적어도 하나의 장애물(obstacle)을 포함하는 작업 환경에서 상기 장애물의 재배치 위치를 생성하는 방법에 있어서, 상기 장애물이 차지하는 영역과 상기 장애물을 그립하는 로봇의 그립부가 차지하는 영역을 고려하여 가상 객체(Virtual Obstacle)를 생성한다. 상기 작업 환경에 기초하여 로봇의 이동 범위를 나타낸다. 상기 작업 환경에 기초하여 상기 가상 객체를 복수개로 배열한 가상 세계를 생성한다. 상기 가상 객체들을 로봇의 이동 범위를 기준으로 재배치 가능 영역과 재배치 불가능 영역으로 분리한다. 상기 가상 세계에 상기 목표 물체의 위치를 설정한다. 상기 가상 세계에 대하여, VFH(vector field histogram)를 연산하여 상기 장애물의 최적 재배치 위치를 도출한다.
주요 특징
본 발명은 장애물 재배치 위치 생성방법에 관한 것으로, 보다 구체적으로, 본 발명은 로봇이 조작 작업을 하는 도중 장애물이 있어 작업 환경을 개선해야 할 때 장애물을 옮길 최적의 위치를 생성하고 로봇이 스스로 장애물 을 최적의 위치로 치우도록 하여 보다 더 개선된 환경에서 작업을 수행하도록 하는 장애물 재배치 위치 생성방법에 관한 것이다.
기술 정보
상태
라이선스 가능
TRL (기술성숙도)
Level 5
판매금액
가격협의
키워드
서비스 로봇
로봇 조작 작업
장애물 재배치
발명자
김창환, 정상훈, 이진휘, 김동환
출원일