
외력에 대한 휴머노이드의 균형 제어 시스템 및 방법
한국과학기술연구원
10-2018-0011231
TRL 5
등록일 2025.08.10
Humanoids,Balancing control,Legged robots
특허 도면
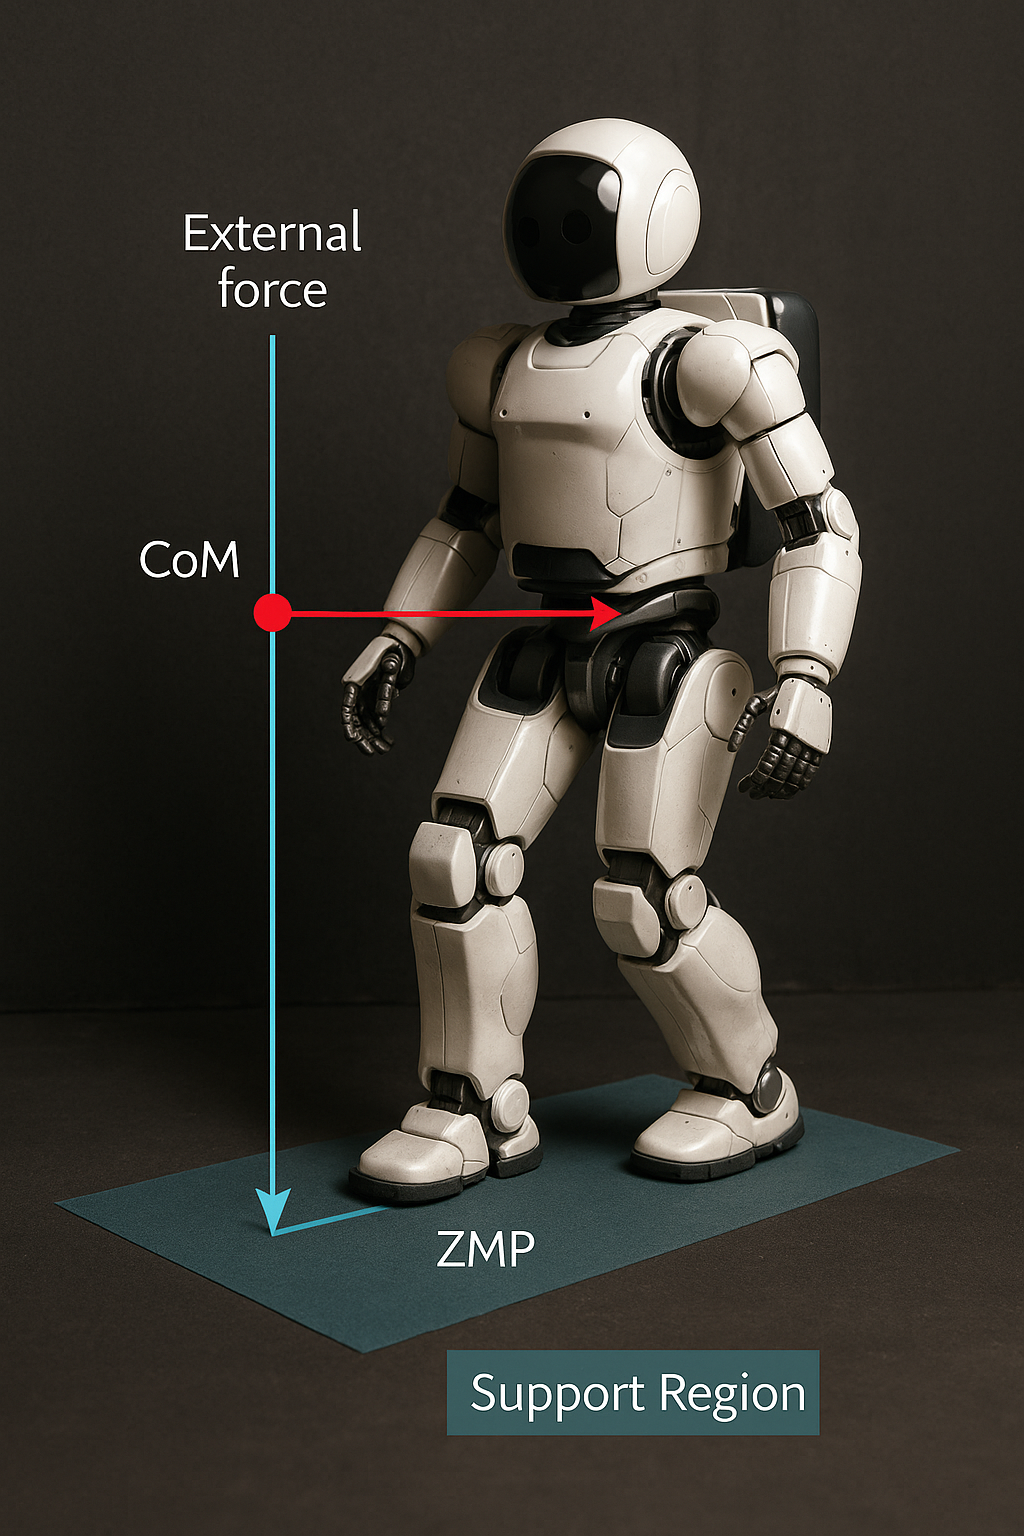
특허 등록번호: 101944273
특허 문서
기술 개요
외력에 대한 휴머노이드의 균형 제어 시스템은 휴머노이드의 바닥 지면에 대한 영 모멘트점(ZMP, Zero momentum position)을 결정하는 제어 입력 생성부; 및 상기 휴머노이드의 무게 중심(CoM, Center of Mess)의 위치 및 속도를 결정하는 제어 출력 생성부를 포함하되, 상기 휴머노이드의 양 발이 위치한 영역 및 상기 양 발의 사이에 정의되는 영역을 지지 영역이라 정의할 때, 상기 제어 입력 생성부 및 상기 제어 출력 생성부로 이루어진 폐 루프 시스템을 통해 상기 영 모멘트점이 상기 지지 영역내에 위치하게 하는 외력을 산출한다.
주요 특징
본 발명은 휴머노이드의 균형 제어 시스템 및 방법에 관한 것으로, 외력에 대한 휴머노이드의 균형 제어 시스템 및 방법에 관한 것이다.
기술 정보
상태
라이선스 가능
TRL (기술성숙도)
Level 5
판매금액
가격협의
키워드
Humanoids
Balancing control
Legged robots
발명자
김정훈, 오용환
출원일