
계산 토크 방식 제어기, 이의 파라미터 결정 및 성능 평가 방법
한국과학기술연구원
10-2018-0045509
TRL 5
등록일 2025.08.10
로봇 머니퓰레이터,계산 토크 방식 제어기,강인 제어기
특허 도면
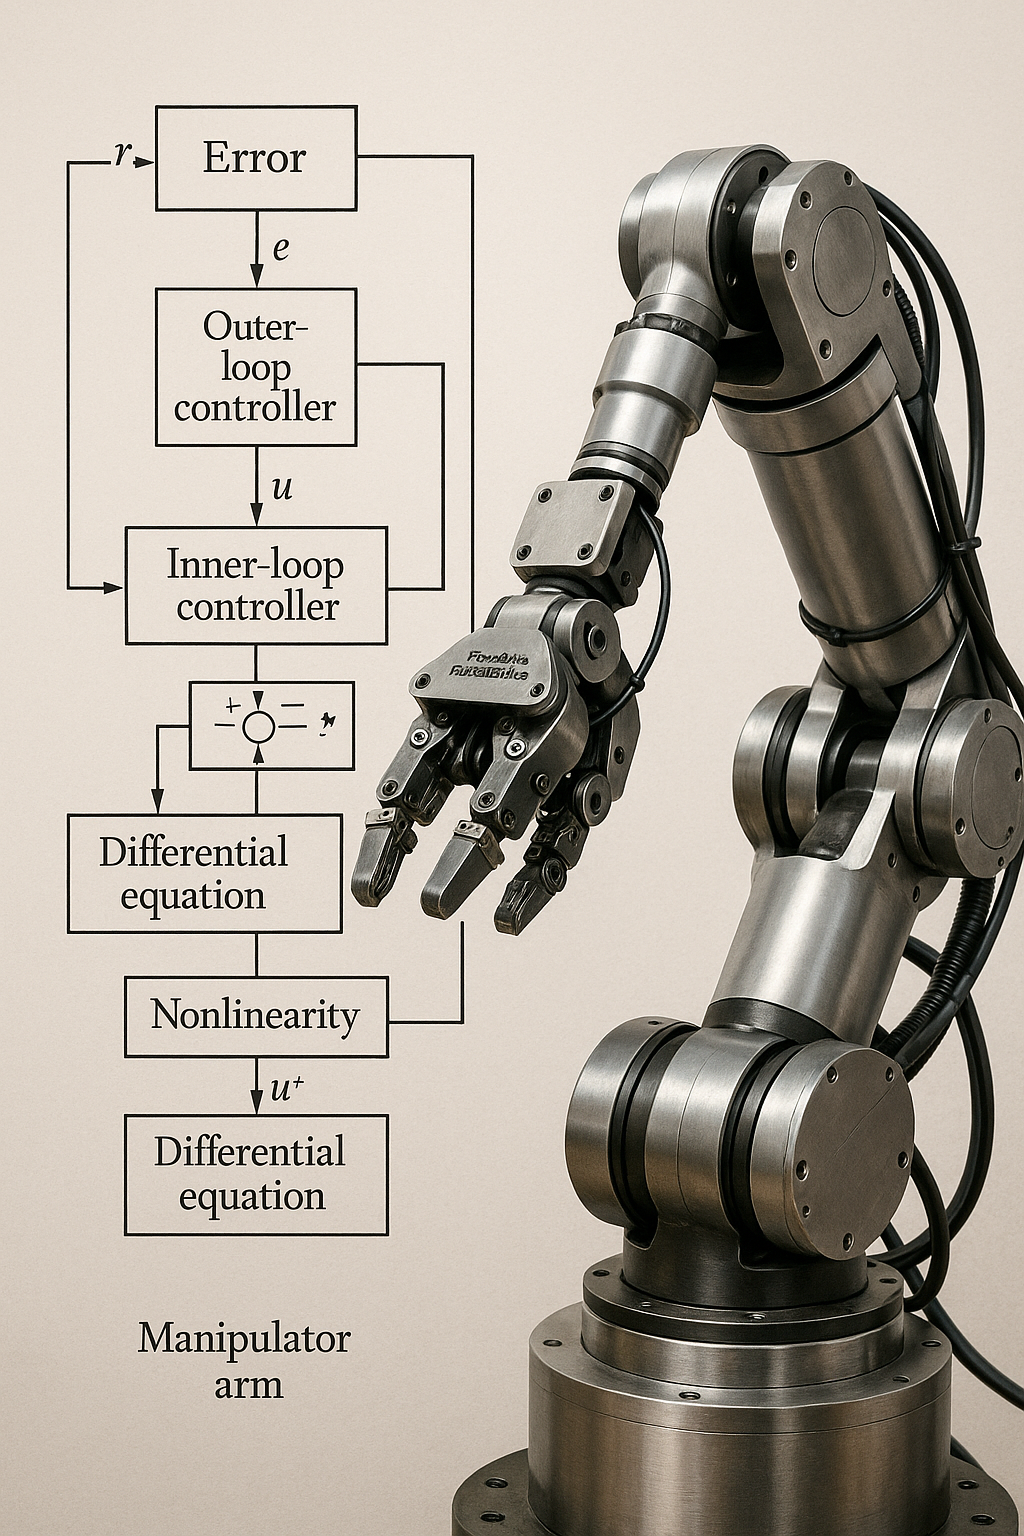
특허 등록번호: 102114068
특허 문서
기술 개요
로봇 머니퓰레이터의 제어기, 이의 성능 평가 방법 및 이의 파라미터 결정 방법이 제공된다. 목표 값에 대한 제어 대상물의 출력 값의 에러 값을 연산 방정식을 통해 연산하여 제어 대상물의 제어 입력 값을 제공하는 제어기에 있어서, 상기 제어기는 상기 제어 대상물의 폐쇄 루프 제어를 구성하는 외부 루프 제어기 및 상기 제어 대상물의 비선형성을 소거하도록 피드백 선형화를 수행하는 내부 루프 제어기를 포함하고, 상기 연산 방정식은 상기 제어기에 작용하는 외란 및 연산 오차를 고려하여 설계된 선형 미분 방정식이다.
주요 특징
본 발명은 로봇 머니퓰레이터의 계산 토크(computed torque) 방식 제어기, 제어기에 대한 성능 평가 방법 및 제 어기의 파라미터 결정 방법에 관한 것으로, 외란 및 모델링 에러를 고려하는 계산 토크(computed torque) 방식 의 제어기 설계, 이의 성능 평가 방법 및 파라미터 결정 방법에 관한 것이다.
기술 정보
상태
라이선스 가능
TRL (기술성숙도)
Level 5
판매금액
가격협의
키워드
로봇 머니퓰레이터
계산 토크 방식 제어기
강인 제어기
발명자
김정훈, 박재영
출원일