
휴먼 추종을 위한 이동로봇의 주행 및 탐색방법
한국과학기술연구원
10-2016-0177931
TRL 5
등록일 2026.08.11
로봇을 이용한 서비스분야
특허 도면
특허 등록번호: 10-1907548
특허 문서
기술 개요
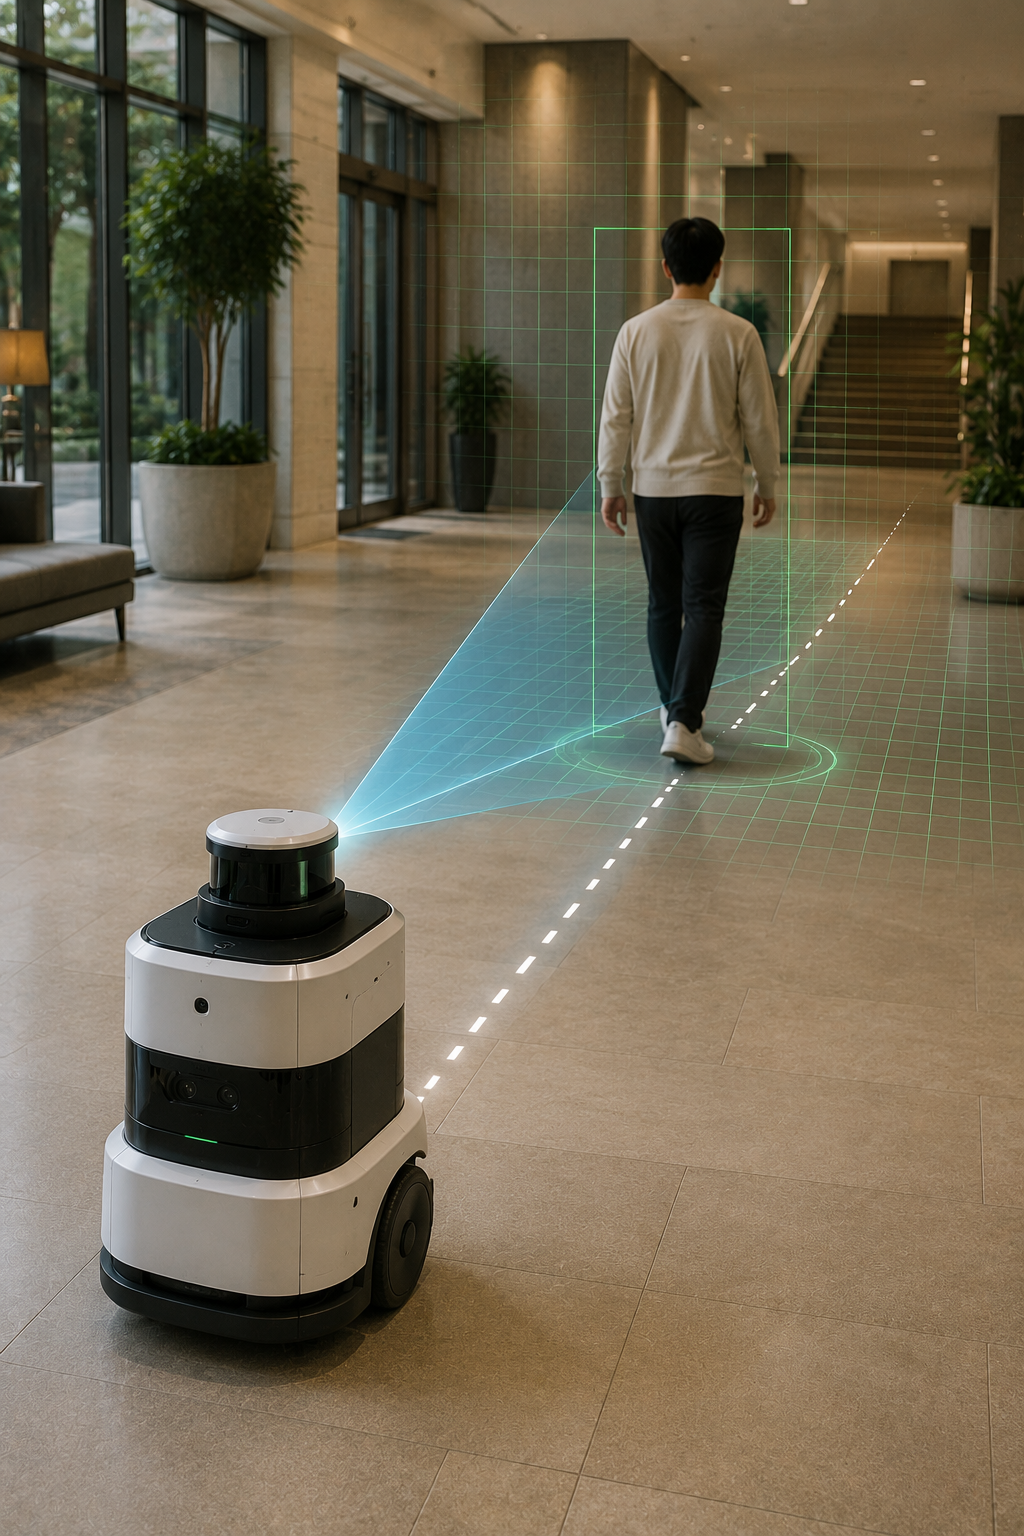
본 명세서의 실시예에 따른, 추종 대상의 추적을 실패한 경우 추종 대상을 탐색하는 휴먼 추종 로봇은, 지도 정보 및 이동 궤적 정보에 기초하여 추종 대상의 위치를 추정하기 위한 위치 추정 모듈, 상기 추정된 위치 정보 및 휴먼 보행 패턴 정보에 기초하여 상기 추종 대상의 탐색 범위를 설정하기 위한 탐색 범위 설정 모듈, 및 상기 탐색 범위로 이동한 후 추종 대상을 추적하기 위한 추적 모듈을 포함하며, 지도 정보와 미리 정해진 기간 동안 축적된 주변 환경 내 사람들의 이동 경로 데이터를 포함하는 휴먼 보행 패턴 정보를 활용하여, 추적을 실패한 추종 대상의 위치를 예측하여 추정 위치로 이동함으로써 추종 대상을 재검출할 수 있다.
주요 특징
정보통신
협력 희망 분야
매매
기술 정보
상태
라이선스 가능
TRL (기술성숙도)
Level 5
판매금액
500 만원
키워드
휴먼 추종
이동 로봇
위치 추정
발명자
최종석, 윤상석, 도황민
출원일
2016.12.23