
로봇 교시 시스템
한국과학기술연구원
10-2020-0010961
TRL 5
등록일 2026.08.11
협동로봇 운영
특허 도면
특허 등록번호: 10-2279329
특허 문서
기술 개요
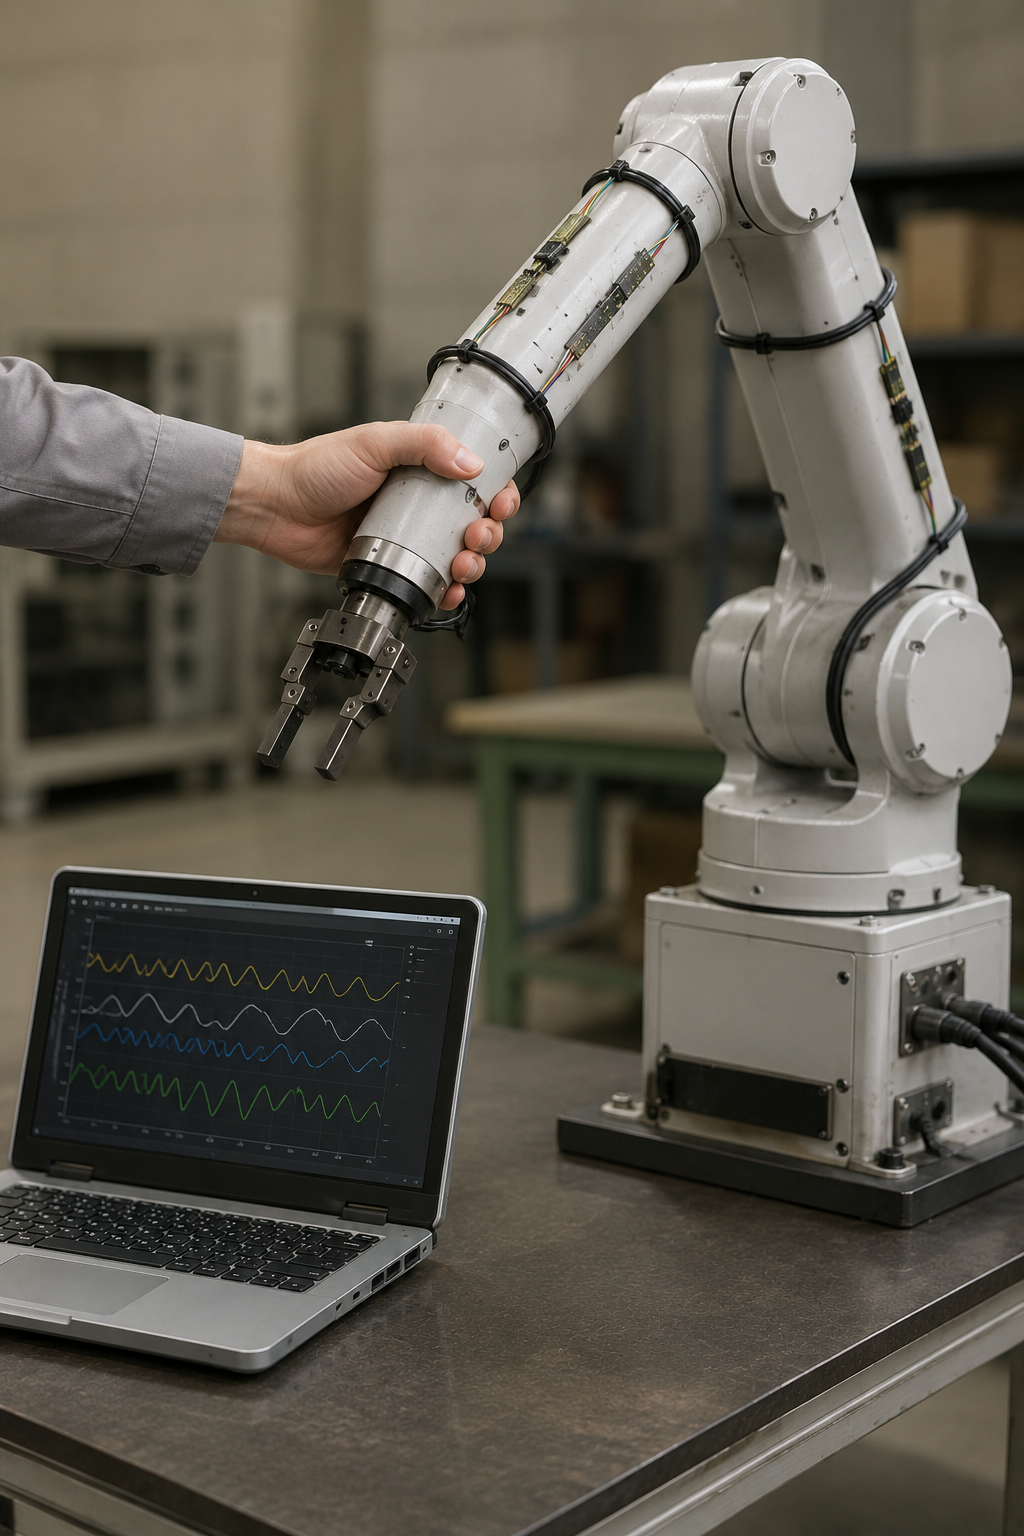
본 발명은 로봇이 교시를 희망하는 위치 자세가 되도록, 로봇을 외부로부터 인가되는 외력에 따라 이동시키고, 이동 후의 로봇의 위치 자세를 교시하는 로봇 교시 시스템으로서, 복수의 관절축 및 복수의 관절축에 의해 연결되는 복수의 링크를 포함하는 암; 복수의 링크의 프레임에 각각 결합되어 외력에 의해 변형되는 링크의 변형값을 측정하는 복수의 스트레인 게이지; 및 복수의 스트레인 게이지로부터 취득한 링크의 변형값으로부터 외력을 추정하고, 외력으로부터 교시력을 연산하여 교시력에 대응하는 동작으로 로봇을 이동시키는 연산 장치를 포함하는 로봇 교시 시스템에 관한 것이다.
주요 특징
기계
협력 희망 분야
매매
기술 정보
상태
라이선스 가능
TRL (기술성숙도)
Level 5
판매금액
500 만원
키워드
로봇 교시
외력 추정
스트레인 게이지
발명자
김순겸, 이우섭, 윤알찬, 하준형, 문대호
출원일
2020.01.30