
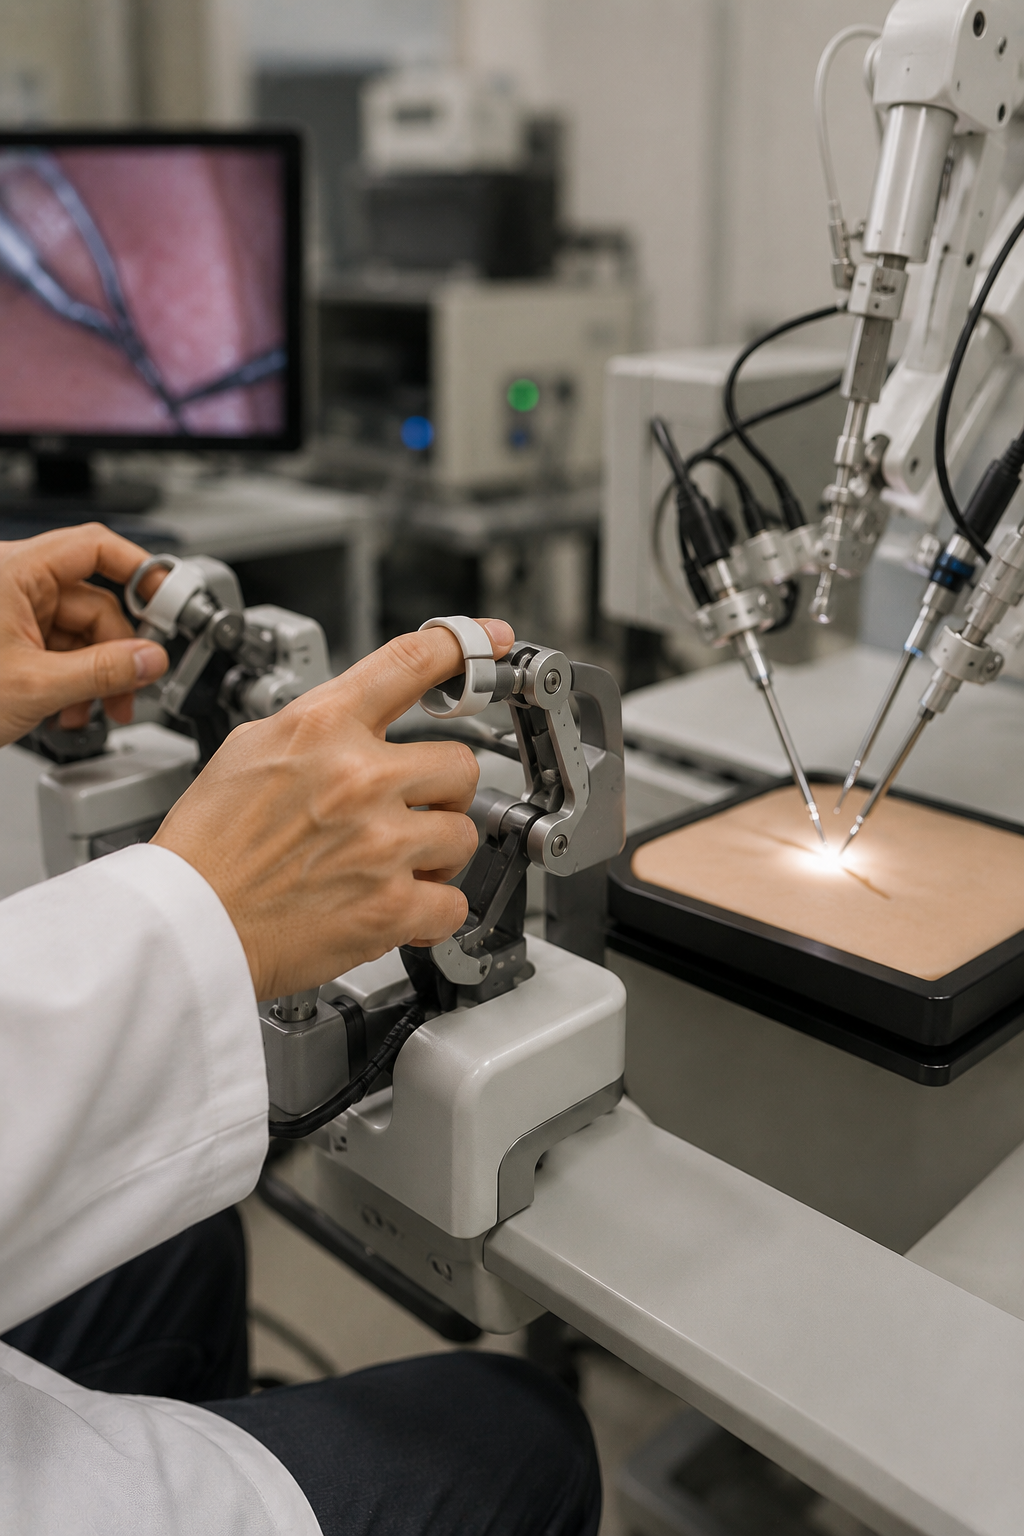
원격 작동 겸자 조작 장치
한국과학기술연구원
10-2020-0015706
TRL 5
등록일 2026.08.11
미세조직 대상 원격 수술로봇의 겸자구동장치 및 힘피드백 교시 장치
특허 도면
특허 등록번호: 10-2321778
특허 문서
기술 개요
본 발명은, 사용자의 손가락에 의해 가압되어서 발생된 입력 변위 신호를 발생시키는 마스터 부재와, 상기 입력 변위 신호에 근거하여 동작되고, 동작되는 동작 정보가 측정되고, 상기 동작 정보에 근거하여, 파지력을 계산하고, 상기 계산된 파지력에 근거하여 상기 마스터 부재에 강성 변화 명령 신호 및 역감 피드백 중 하나 이상을 제공하는 슬레이브 부재를 포함하는 것을 특징으로 하는 원격 작동 겸자 조작 장치를 제공한다.
주요 특징
기계
협력 희망 분야
매매
기술 정보
상태
라이선스 가능
TRL (기술성숙도)
Level 5
판매금액
500 만원
키워드
원격 조작
힘 피드백
수술 겸자
발명자
황동현, 박성우, 장남선, 인용석, 양성욱, 정진우, 임세혁, 오상록
출원일
2020.02.10